消防联动下的 AMR:安全停驻不是简单的就近停车
消防联动下的 AMR:安全停驻不是简单的就近停车
当厂房的火灾自动报警或应急联动状态发生变化时,AMR 的响应不宜被简化为“最近处停车”。对机器人而言,保护性停止能够终止当前运动;对现场而言,一台停在门前、路口或狭窄通道中的车,仍可能占用人员疏散、应急处置或设备隔离所需要的空间。真正可执行的设计,必须把车辆、载具、路线和现场应急程序放在同一个状态里考虑。
这并不意味着所有 AMR 都应在告警出现时驶向同一位置,或在任何情况下继续完成当前任务。不同厂房的消防分区、人员通道、工艺风险和地方要求并不相同,最终策略应由项目风险评估与现场应急预案确定。AMR 系统需要做的,是把这些边界转化为可判断、可停驻、可恢复的任务逻辑。
把联动信号翻译成可执行的现场状态
消防联动输入到调度系统后,首先应改变的不是地图颜色,而是任务权限。新任务是否允许下发、在途车辆能否驶入下一段、正在工位交接的载具是否需要保持承托、哪些区域只能原地保持,分别对应不同的现场条件。将这些条件预先分层,能够避免单一“全停”命令在真实现场产生二次阻塞。
例如,已经停在不影响疏散和隔离的位置的车辆,可保持制动和载荷状态;位于预先定义的安全移动走廊内、且需要短距离离开关键通道的车辆,只有在现场策略明确允许时才可转入指定停驻位;正与工位发生物理交接的车辆,则应优先保持机构和货物的稳定关系,而不是为了清空地图强行中断。每一种分支都应有明确的触发条件、超时处理和人工接管边界。
安全停驻位需要可验证的空间边界
安全停驻位不是地图上的空白格,也不是平时最少使用的角落。它应与主通道、疏散出口、消防设施操作面、设备开门范围和人员集合路径保持经现场确认的边界;车体停稳后,轮廓、载荷和可能打开的机构都不能侵入这些边界。对于平板 AMR,还要把料箱或工装的实际外廓一起纳入停驻位尺寸,而不能只按空车尺寸划线。
好的停驻位还要便于复核。车辆应能以重复的朝向进入,现场人员能够看清急停、载荷和离开方向,调度系统能够判断该位置已被占用但不把它误当作可派工工位。若停驻位同时承担充电、缓存或人工交接功能,更应在应急状态下定义优先级,避免多种用途叠加后失去空间控制。
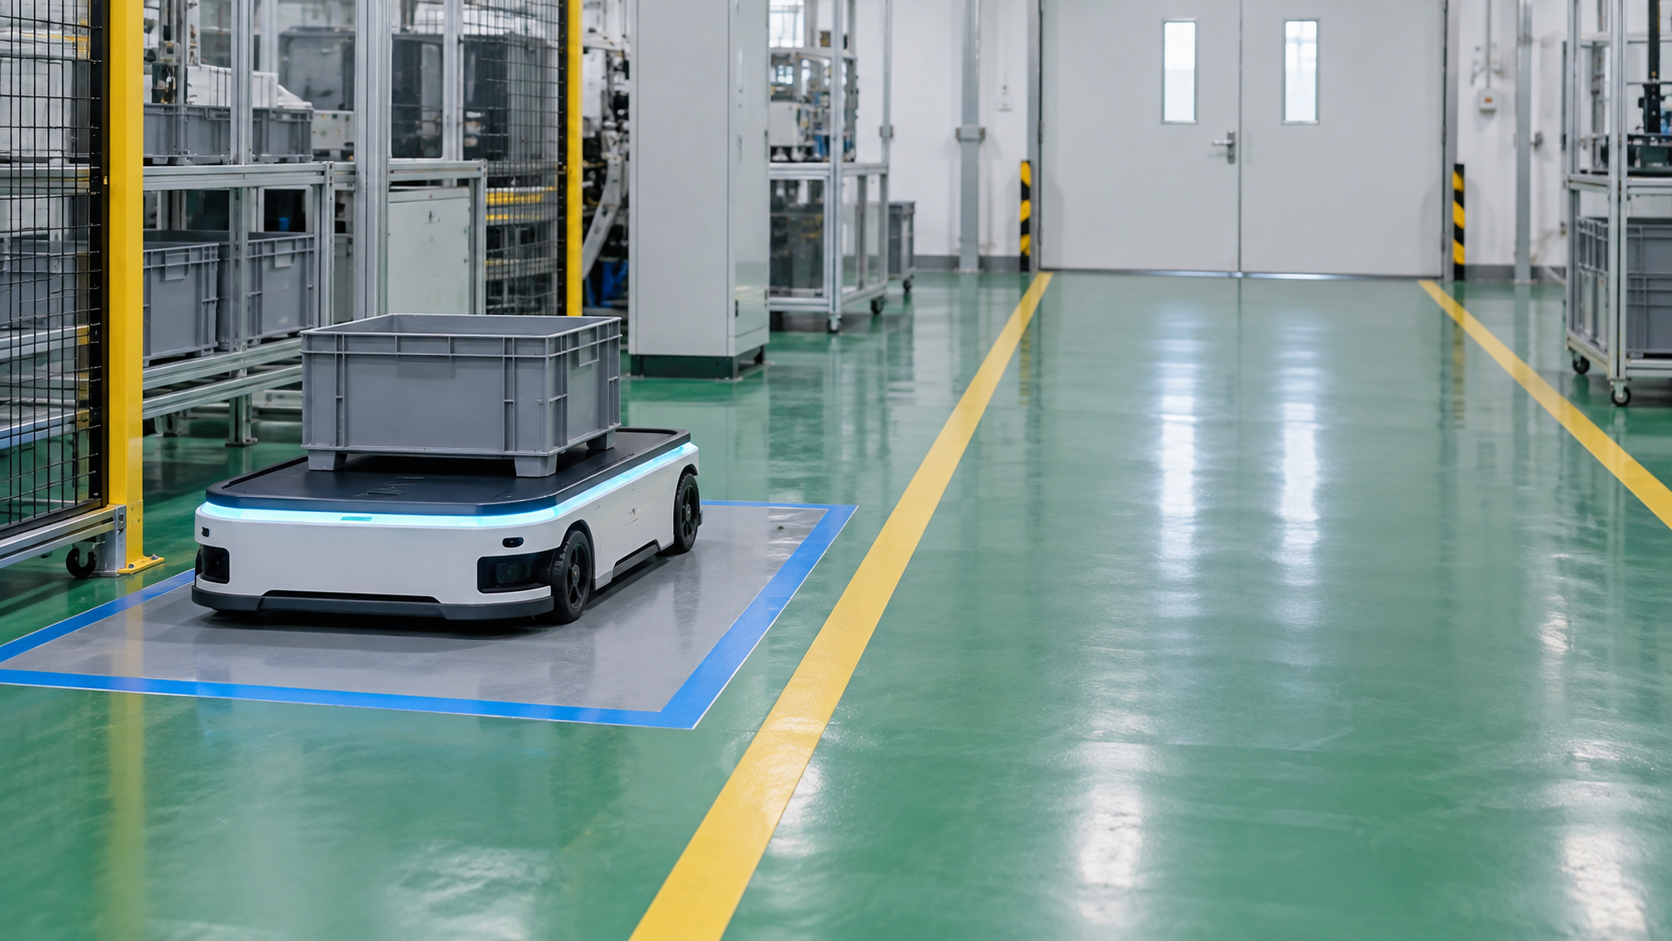
图1:平板 AMR 在独立停驻位内保持载荷稳定,主通道与出入口保持无阻塞
让载荷和任务在停驻期间保持可解释
应急停驻期间,任务不能只留下一个“已暂停”的笼统标记。系统至少要保留机器人位置、当前载荷、载具承托状态、最后一个已完成动作、目标站点和停驻原因。这样,现场恢复时才能区分“车在安全位等待”“货物仍在车上”“交接尚未发生”与“任务需要人工处置”等不同情况。
对带载 AMR 而言,停车时最重要的不是尽快释放任务,而是保持物理关系不被破坏。料箱应继续由平台或托架可靠承重,顶升、伸叉或辊筒等机构若处于受力状态,应按照设备能力和现场策略进入稳定位置。对于不能安全停留在车上的特殊载荷,项目应在方案阶段设计专用安全落点,而不是把临时卸货留给告警发生后的现场判断。
恢复不是撤销暂停,而是重新建立条件
告警解除并不等于 AMR 可以自动回到原来的节拍。恢复前需要重新确认:本地联动状态是否已允许,通道和出口是否已恢复使用,停驻位驶离方向是否清空,目标工位是否仍可接收,载荷和载具是否保持在允许状态。若任一条件不成立,任务应继续保持、转入受控复核,或由授权人员决定下一步,而不是依靠自动重试反复试探。
恢复顺序也应有意识地控制。先让少量低风险、可验证的车辆完成离位和短程任务,可以帮助现场确认路线、工位和调度状态已经一致;随后再逐步释放其他任务。过程中保留联动发生时间、停驻位置、人工干预和恢复结果,既有助于后续复盘,也能让下一次演练更接近真实运行。
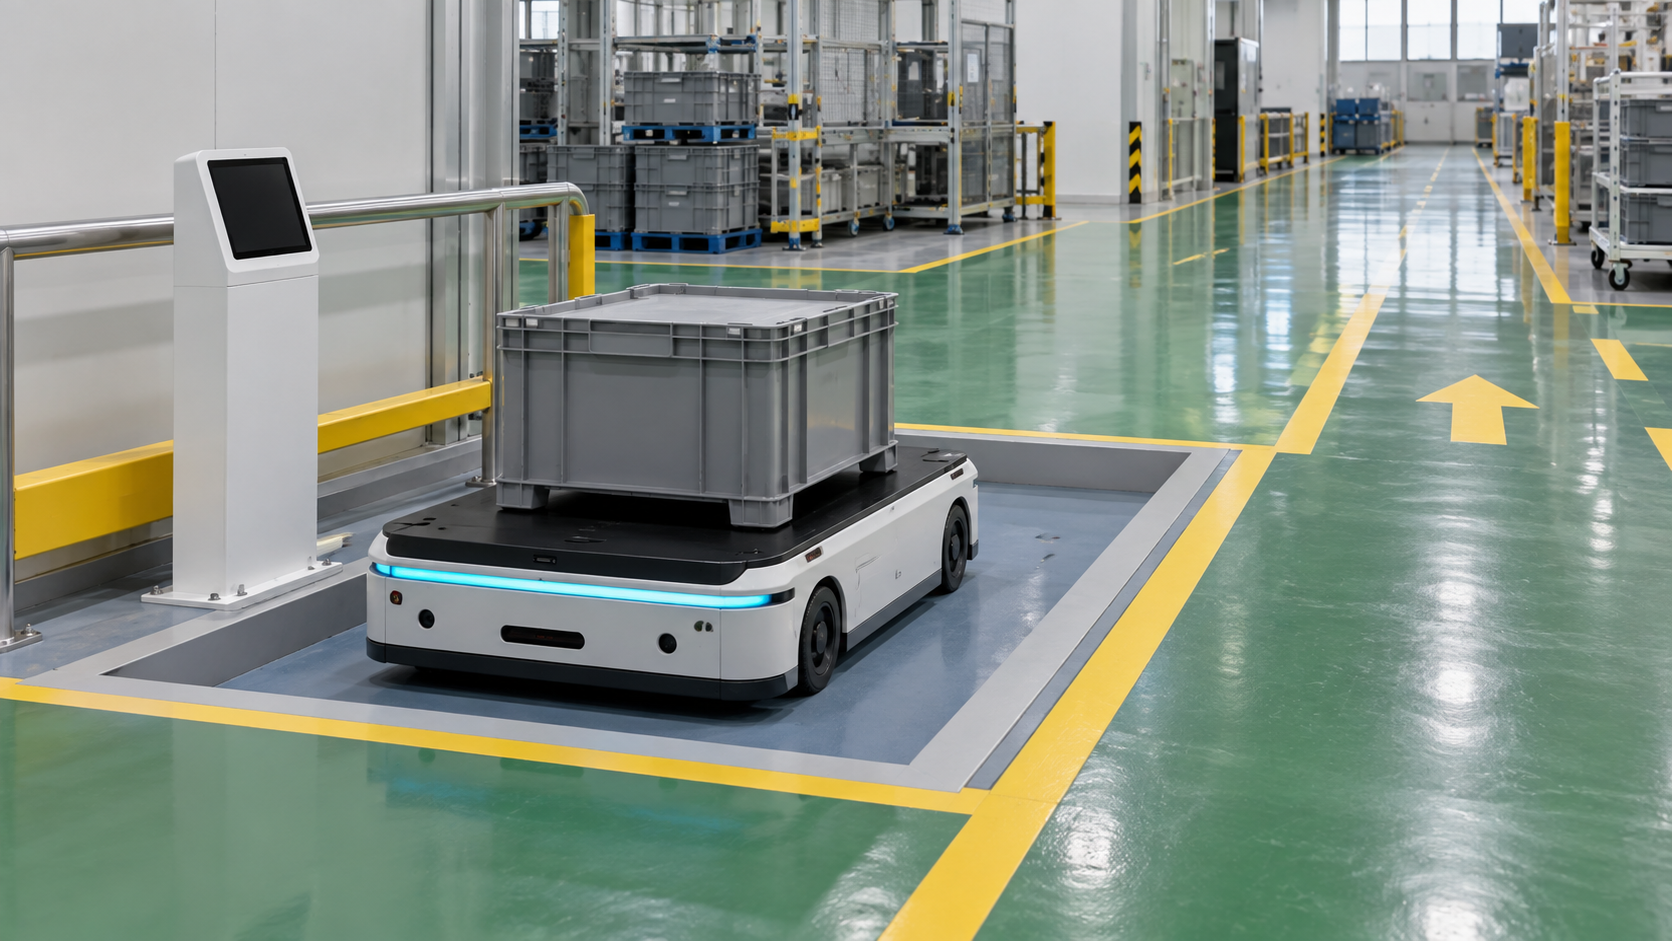
图2:恢复前,AMR 在停驻位内等待现场状态与驶离路线完成复核
把消防联动做成可运营能力,关键不在于给机器人增加一个停止信号,而在于为每台车准备不会妨碍现场的停驻位置、不会丢失上下文的任务状态,以及不会越过现场授权的恢复路径。这样,AMR 才能在突发状态下保持可控,也能在条件重新建立后有序回到厂内物流流程。
姓名*
*邮箱
电话
内容
*